La Universidad Politécnica de Kwantlen recibe 540.000 dólares canadienses para estudiar la recolección automatizada de fresas y el aprovechamiento de la inteligencia artificial en la detección temprana de plagas y enfermedades en invernaderos.
Redacción: Redacción Mundo Agropecuario BET
Editor: Karem Díaz S.
La producción de fresas bajo invernadero podría incorporar una nueva modalidad de trabajo mediante robots capaces de realizar labores de recolección durante la noche. La Universidad Politécnica de Kwantlen (KPU), en Canadá, anunció el 12 de noviembre de 2026 la obtención de 540.000 dólares canadienses para desarrollar una investigación de tres años centrada en la automatización de la cosecha y la vigilancia fitosanitaria.
El proyecto estará dirigido por Li Ma, investigadora del Instituto de Horticultura Sostenible de KPU, en colaboración con Nupeak Robotics, empresa tecnológica establecida en Burnaby, provincia de Columbia Británica.
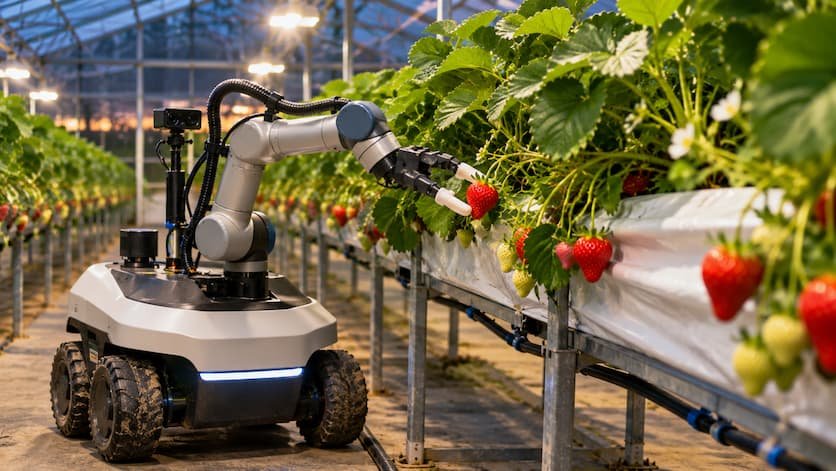
La investigación cuenta con el respaldo del Consejo de Investigación en Ciencias Naturales e Ingeniería de Canadá (NSERC) y de Mitacs. Su protagonista tecnológico será Pixa, un robot autónomo diseñado específicamente para recolectar frutas delicadas.
Un brazo robótico para manipular frutos delicados
Pixa incorpora un brazo articulado equipado con una pinza flexible que permite sujetar las fresas durante la recolección. Su diseño busca evitar los daños físicos que pueden producirse cuando las frutas son manipuladas con una presión excesiva.
La dificultad de automatizar esta operación reside en que cada fruto presenta características diferentes de tamaño, posición, orientación y madurez. Además, las hojas y otros elementos vegetales pueden dificultar tanto su identificación como el acceso del mecanismo recolector.
El desarrollo de pinzas robóticas blandas para la recolección de frutos pequeños constituye una línea de investigación especialmente importante para superar estas limitaciones mecánicas. Estas herramientas buscan adaptar la fuerza de contacto a las propiedades físicas de cada fruta.
Según Nupeak Robotics, Pixa utiliza sistemas de aprendizaje que permiten incorporar la experiencia adquirida durante las operaciones de cosecha para mejorar progresivamente sus decisiones.
Recolectar fresas cuando disminuye la temperatura
Uno de los objetivos específicos del proyecto canadiense será determinar si la automatización permite trasladar parte de las labores de cosecha a las horas nocturnas.
Los investigadores consideran que recolectar los frutos durante períodos más frescos podría favorecer su calidad y prolongar su vida comercial. Esta posibilidad deberá comprobarse mediante las evaluaciones experimentales previstas.
La reorganización del trabajo también podría permitir que los empleados dediquen una mayor proporción de la jornada diurna al manejo de las plantas, la vigilancia sanitaria y otras labores que requieren intervención humana.
La utilización de robots recolectores de fresas equipados con inteligencia artificial ya ha sido objeto de investigaciones en el Reino Unido. El proyecto canadiense incorpora una dimensión adicional al concentrarse en la operación nocturna y el aprovechamiento simultáneo de información fitosanitaria.
Las cámaras del robot tendrán una segunda función
El equipo de KPU estudiará si las imágenes captadas por Pixa durante sus desplazamientos pueden utilizarse para detectar problemas sanitarios antes de que sean identificados mediante las inspecciones convencionales.
La presencia frecuente del robot entre las plantas permitiría recopilar información visual de forma repetida, generando registros sobre la evolución de los cultivos.
Para las explotaciones hortícolas, esta capacidad podría convertir una máquina destinada principalmente a la recolección en una plataforma móvil de vigilancia agrícola.
Sin embargo, identificar de manera fiable enfermedades o insectos perjudiciales requiere sistemas capaces de distinguir las alteraciones sanitarias de las variaciones normales del desarrollo vegetal. La iluminación, las posiciones de las hojas y las similitudes entre diferentes síntomas pueden condicionar la precisión de los algoritmos.
La investigación deberá establecer si los datos obtenidos por el robot ofrecen ventajas frente a las inspecciones semanales realizadas habitualmente en los invernaderos.
La inteligencia artificial necesita adaptarse a cada cultivo
Los algoritmos utilizados en robótica hortícola dependen de su capacidad para interpretar imágenes en condiciones cambiantes y convertir esa información en movimientos mecánicos seguros.
Una de las alternativas investigadas para acelerar este proceso es la utilización de gemelos digitales que reproducen virtualmente plantaciones de fresas para entrenar sistemas de inteligencia artificial.
Estas herramientas permiten generar escenarios de aprendizaje sin depender exclusivamente de la disponibilidad estacional de frutos reales. No obstante, los sistemas necesitan posteriormente evaluaciones físicas para determinar su comportamiento bajo condiciones comerciales.
En el proyecto canadiense, las pruebas directas en invernaderos permitirán examinar las posibilidades y limitaciones de la tecnología en ambientes productivos reales.
Dos años de investigación antes de las pruebas comerciales
El programa contempla una primera etapa de dos años en los invernaderos experimentales del Instituto de Horticultura Sostenible, situados en Langley, Columbia Británica.
Durante el tercer año, el equipo trasladará las evaluaciones a un invernadero comercial, donde podrá estudiar el funcionamiento del robot dentro de una explotación sometida a las exigencias habituales de producción.
También participarán estudiantes e investigadores de la Universidad Simon Fraser. Woo Soo Kim, especialista en tecnologías agrícolas e inteligencia artificial aplicada a sistemas físicos, colaborará en la supervisión académica del proyecto.
La iniciativa todavía no ha publicado resultados sobre velocidad de recolección, porcentaje de frutos dañados, reducción efectiva de costos laborales o precisión en la detección de enfermedades.
Estos indicadores serán fundamentales para determinar la viabilidad de incorporar robots como Pixa a las explotaciones hortícolas comerciales. El desafío consiste en demostrar que una misma plataforma autónoma puede realizar operaciones de cosecha y generar información agronómica útil sin perjudicar la calidad de los frutos ni interferir con el manejo del cultivo.
Fuentes referenciales:
Kwantlen Polytechnic University — Financiamiento para investigar la robótica y la inteligencia artificial en la producción de fresas, 12 de noviembre de 2026
Fraser Valley Current — Investigación sobre recolección nocturna automatizada de fresas, 17 de noviembre de 2026