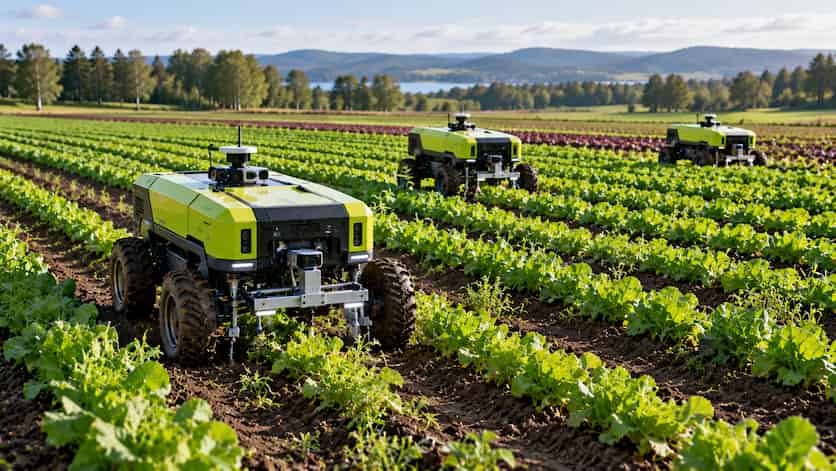
Investigadores de la NTNU y la empresa noruega Kilter desarrollaron un método para coordinar varios robots AX-1 en una misma parcela y comprobaron en simulaciones que aumentar la flota reduce el tiempo total de trabajo, aunque la densidad de malezas obliga a replantear cómo se distribuyen las tareas
Redacción: Redacción Mundo Agropecuario BET
Editor: Eduardo Schmitz
Investigadores de la Universidad Noruega de Ciencia y Tecnología (NTNU) y la empresa Kilter desarrollaron una estrategia para convertir varios robots agrícolas autónomos en un sistema coordinado capaz de repartirse el control de malezas dentro de una misma parcela. El trabajo, publicado el 1 de octubre de 2026 en Artificial Life and Robotics, combina descomposición del campo, distribución automática de la carga de trabajo y planificación de rutas para operar con múltiples unidades AX-1.
Las simulaciones realizadas sobre campos de diferente tamaño y complejidad mostraron una tendencia consistente: aumentar el número de robots redujo el tiempo necesario para completar el tratamiento. Sin embargo, el estudio también encontró una limitación importante. Dividir el trabajo únicamente según la distancia que debe recorrer cada máquina no garantiza que todas terminen al mismo tiempo cuando la densidad de malezas cambia entre sectores.
La investigación introduce así un problema diferente al de construir un robot agrícola autónomo individual. La cuestión pasa a ser cómo coordinar una flota para que las máquinas trabajen simultáneamente, cubran todo el terreno y distribuyan de manera equilibrada una carga que puede variar considerablemente dentro de la parcela.
La robótica agrícola ya utiliza sistemas autónomos para inspeccionar cultivos y generar información detallada. Mundo Agropecuario BET documentó recientemente cómo un robot reconstruye plantas de maíz en tres dimensiones mientras recorre el campo. La investigación noruega se concentra en otro nivel de autonomía: organizar varias máquinas para realizar conjuntamente una intervención agrícola.
El AX-1 aplica herbicida sobre áreas de 6 por 6 milímetros
El sistema estudiado utiliza como plataforma el AX-1 de Kilter, un robot autónomo diseñado principalmente para el control de malezas en cultivos hortícolas en hileras. Cámaras y algoritmos de reconocimiento permiten distinguir las plantas del cultivo de las malezas mientras la máquina avanza.
Una vez identificado el objetivo, su tecnología de aplicación Drop-on-Demand deposita pequeñas gotas de herbicida directamente sobre la maleza. La resolución de aplicación es de 6 por 6 milímetros, lo que permite sustituir la pulverización uniforme de toda la superficie por tratamientos localizados planta por planta.
El artículo científico señala que este sistema puede reducir el uso de herbicidas hasta un 95 % frente a la pulverización convencional de cobertura. La información técnica actual de Kilter sitúa la reducción media de insumos alrededor del 96,6 % cuando la presión de malezas se encuentra aproximadamente en el 5 %. Estas cifras dependen de las condiciones de infestación y no representan una reducción fija para cualquier parcela.
El enfoque de aplicación selectiva conecta con una tendencia más amplia hacia tratamientos basados en información individual de cada planta. BET ha mostrado, por ejemplo, cómo un sistema de inteligencia artificial identifica y sigue malezas parcialmente ocultas en huertos de manzanos, proporcionando información destinada a futuras aplicaciones robóticas de precisión.
Otros equipos utilizan sensores tridimensionales para modificar la cantidad de producto durante la marcha. Un pulverizador autónomo equipado con LiDAR ajusta la dosis según el volumen del follaje. El AX-1 lleva la selectividad a una escala todavía menor al dirigir gotas individuales hacia las malezas detectadas.
El campo debe dividirse antes de enviar los robots
Para que una flota trabaje coordinadamente, el terreno debe convertirse primero en una serie de unidades que puedan asignarse a las distintas máquinas. Los investigadores evaluaron dos métodos para realizar esta división.
El primero utiliza una modificación de la descomposición celular boustrofedónica, una técnica empleada en planificación de cobertura. El procedimiento divide el campo en áreas que pueden recorrerse continuamente entre las cabeceras de la parcela.
El segundo método, denominado Single-row Segment Decomposition Method, separa individualmente los segmentos de las hileras. Esta división ofrece una resolución mayor para distribuir el trabajo porque el sistema dispone de unidades más pequeñas que puede repartir entre los robots.
Después de dividir el terreno, el software debe decidir qué segmentos corresponde recorrer a cada máquina. El objetivo consiste en lograr que los robots terminen sus respectivas tareas aproximadamente al mismo tiempo, evitando que unas unidades permanezcan inactivas mientras otras continúan trabajando.
Esta coordinación representa una evolución respecto a la automatización de una sola máquina. En Noruega ya funciona también una instalación que automatiza mediante robots el ciclo completo de producción de lechuga en agricultura vertical, pero el entorno abierto de una parcela introduce geometrías, obstáculos y variaciones espaciales que complican la coordinación.
Dos algoritmos distribuyen las hileras entre las máquinas
El estudio propone dos algoritmos para repartir la carga de trabajo. El primero utiliza una estrategia denominada Greedy, que asigna en cada paso el segmento más largo al robot que hasta ese momento tiene acumulada la menor distancia.
El procedimiento consigue equilibrar razonablemente los metros asignados, pero puede generar distribuciones espacialmente desordenadas. Un mismo robot puede recibir segmentos alejados entre sí, aumentando los desplazamientos por las cabeceras y creando más puntos potenciales de encuentro con otras máquinas.
El segundo algoritmo, denominado Ordered Absolute, mantiene una organización espacial de los segmentos. Las hileras se ordenan según su posición y se asignan progresivamente buscando aproximar la distancia de trabajo de cada robot a una fracción del recorrido total.
Esta solución produce distribuciones más estructuradas, aunque el equilibrio exacto de distancias puede ser inferior al obtenido mediante el algoritmo Greedy. El problema muestra que la eficiencia de una flota no depende solamente de repartir matemáticamente el mismo número de metros.
Las rutas deben considerar también cómo se desplazan físicamente los robots entre hileras. Una distribución aparentemente equilibrada puede perder eficiencia si obliga a realizar demasiados movimientos adicionales o aumenta los posibles conflictos entre máquinas.
Más robots redujeron el tiempo en todos los campos simulados
Los investigadores evaluaron el sistema utilizando tres configuraciones de terreno: un campo real relativamente sencillo, otro campo real de geometría más compleja y una parcela virtual de mayor tamaño.
En las simulaciones se modificó progresivamente el número de robots para observar cuánto disminuía el tiempo necesario para cubrir completamente cada terreno. En todos los casos, incorporar nuevas unidades redujo el tiempo total hasta completar el trabajo.
El beneficio adicional, sin embargo, disminuyó conforme aumentaba el número de máquinas. Pasar de una a dos unidades proporciona una reducción relativa mayor que seguir añadiendo robots cuando la flota ya es numerosa.
Esta característica implica que no existe necesariamente un número universalmente óptimo de máquinas. El tamaño, la forma del terreno, la presión de malezas y las características operativas de los robots deben considerarse para determinar cuándo incorporar otra unidad deja de aportar una mejora suficiente.
El estudio tampoco constituye todavía una demostración de una flota comercial trabajando autónomamente durante toda una campaña. La evaluación de la estrategia multi-robot se realizó principalmente mediante simulaciones y los autores identifican la implementación y validación del sistema completo en condiciones reales como una etapa futura necesaria.
La densidad de malezas altera la velocidad del robot
El resultado más importante para la distribución de tareas apareció al incorporar la densidad de malezas. El AX-1 no mantiene necesariamente la misma velocidad en toda la parcela porque necesita más tiempo para tratar sectores con una presencia elevada de plantas objetivo.
En el modelo utilizado por los investigadores, el robot opera a una velocidad nominal de 0,5 metros por segundo cuando la densidad de malezas se sitúa entre 0 y 25 %. A partir de ese punto, la velocidad disminuye progresivamente hasta 0,1 metros por segundo cuando la densidad alcanza el 100 %.
Dos robots pueden recibir exactamente la misma distancia de recorrido y, aun así, necesitar tiempos muy diferentes. La máquina enviada a un sector con pocas malezas avanzará con rapidez, mientras otra asignada a una zona intensamente infestada deberá reducir su velocidad para realizar las aplicaciones.
Por esa razón, los autores concluyen que utilizar únicamente la distancia como criterio de distribución resulta insuficiente. Un sistema realmente equilibrado necesita información previa o estimada sobre dónde se encuentran las malezas y en qué densidad.
Los sistemas de visión artificial pueden aportar precisamente esa capa de información. La capacidad de localizar, segmentar y estimar densidades de malezas ya se está desarrollando mediante modelos capaces de mantener la identidad de las plantas entre fotogramas sucesivos, aunque su transferencia entre cultivos y entornos requiere validaciones específicas.
El mapa de malezas podría decidir el reparto antes de empezar
La siguiente evolución propuesta por los investigadores consiste en disponer de una distribución espacial de malezas antes de asignar las tareas. Con ese mapa, el algoritmo podría estimar no solamente cuántos metros recorrerá cada robot, sino cuánto trabajo real encontrará durante el trayecto.
La diferencia es importante. Un tramo corto con infestación elevada podría exigir más tiempo que una hilera mucho más larga y relativamente limpia. Incorporar esa información permitiría calcular cargas de trabajo basadas en tiempo previsto en lugar de utilizar exclusivamente la distancia.
La obtención del mapa podría realizarse mediante distintas plataformas de percepción. Drones, vehículos terrestres o exploraciones anteriores de los propios robots pueden generar información espacial sobre el cultivo antes del tratamiento.
Las flotas aéreas ya plantean problemas similares de distribución y procesamiento. BET reseñó recientemente un sistema de inteligencia artificial que permite a flotas de drones decidir dónde procesar sus datos durante el vuelo. Tanto en el aire como en tierra, aumentar el número de máquinas convierte la coordinación y la asignación de recursos en elementos tan importantes como las capacidades del vehículo individual.
El estudio todavía simplifica varios problemas del campo real
Las simulaciones se realizaron bajo supuestos que delimitan los resultados. Los robots disponían de suficiente combustible y herbicida para las tareas asignadas y el modelo no resolvía posibles colisiones entre las diferentes unidades.
En operaciones reales, esos factores pueden alterar la planificación. El AX-1 utiliza RTK-GPS, odometría, unidades de medición inercial y codificadores para localizarse, pero una flota también necesitaría gestionar de forma segura encuentros entre robots, desplazamientos por cabeceras y situaciones en las que una ruta prevista deja de ser practicable.
Las condiciones meteorológicas añaden otra restricción. El robot dispone de sensor de viento y puede configurarse para detener la aplicación cuando se supera determinado umbral, una variable que tampoco fue incorporada en las simulaciones del estudio.
La densidad de malezas afecta asimismo el consumo de producto y la autonomía operativa. Por ello, una futura estrategia de coordinación deberá integrar geometría del campo, infestación, disponibilidad de insumos, tiempo de operación y posiblemente las condiciones ambientales.
La autonomía agrícola pasa de una máquina a una flota
La investigación de NTNU y Kilter muestra que ampliar la robótica agrícola no consiste únicamente en fabricar robots más rápidos. Cuando varias máquinas comparten una parcela aparece una nueva capa tecnológica dedicada a decidir quién hace cada tarea, por qué ruta y en qué momento.
El método desarrollado es además independiente de aspectos específicos del AX-1 en buena parte de su arquitectura. Los autores señalan que los procedimientos de descomposición del campo y distribución de carga pueden adaptarse a otros robots que trabajen siguiendo hileras mediante la modificación de sus parámetros y especificaciones.
La principal limitación identificada ofrece al mismo tiempo la dirección para la siguiente fase: los robots necesitan conocer no solo la forma del terreno, sino también cómo se distribuye espacialmente el trabajo dentro de él.
La combinación de mapas de malezas, visión artificial, planificación de rutas y coordinación multi-robot podría permitir que una futura flota reciba una parcela completa, la divida automáticamente y redistribuya las tareas según cambien las condiciones. El estudio noruego aporta los algoritmos iniciales para esa transición desde el robot agrícola autónomo hacia equipos capaces de trabajar como un sistema coordinado.
Fuentes referenciales:
Artificial Life and Robotics
Kilter
Universidad Noruega de Ciencia y Tecnología