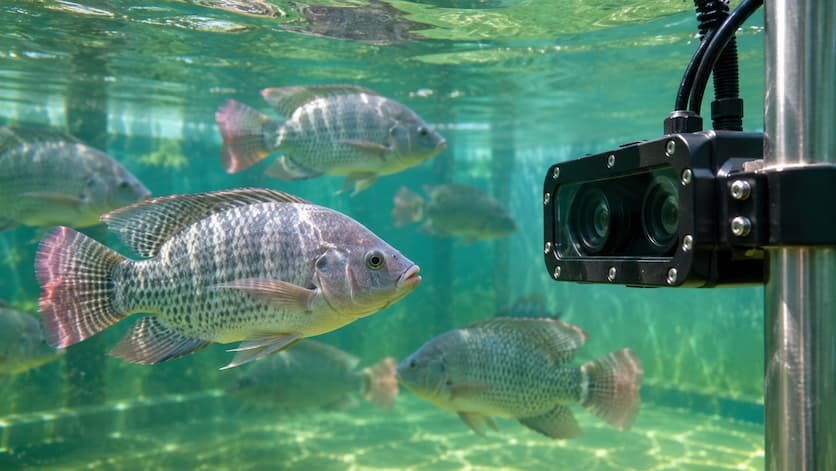
Investigadores de la Universidad Sultán Qaboos y otras instituciones crearon StereoGeoBox, un sistema que combina cámaras estereoscópicas e inteligencia artificial para medir tilapias sin capturarlas. El prototipo procesó 25,40 imágenes por segundo con una demanda reducida de memoria gráfica.
Redacción: Redacción Mundo Agropecuario BET
Editor: Karem Díaz S.
Un equipo de investigadores de Omán, con participación de especialistas de Kuwait, ha desarrollado un sistema de inteligencia artificial que permite estimar el tamaño y el peso de peces mientras nadan bajo el agua. La tecnología, denominada StereoGeoBox, utiliza dos cámaras sincronizadas y algoritmos de aprendizaje automático para obtener mediciones sin necesidad de capturar físicamente a los animales.
El desarrollo fue presentado en un estudio publicado en línea el 23 de octubre de 2026 en la revista científica Computers and Electronics in Agriculture. La investigación fue realizada por Said Al-Abri, Sanaz Keshvari, Rami Al-Hmouz, Khalfan Al-Rashdi, Ali Al-Mabsali y Hadj Bourdoucen, vinculados a la Universidad Sultán Qaboos, la Universidad Abdullah Al Salem y el Ministerio de Agricultura, Pesca y Recursos Hídricos de Omán.
La principal innovación consiste en calcular la distancia y las dimensiones de los peces mediante la geometría de las imágenes captadas por las cámaras, evitando generar mapas completos de profundidad de toda la escena submarina.
Este procedimiento reduce considerablemente las operaciones informáticas necesarias y permite realizar estimaciones en tiempo real utilizando un equipo de procesamiento instalado cerca de las cámaras.
Los investigadores evaluaron StereoGeoBox con tilapias de diferentes edades, registradas durante un período de 15 meses. Los resultados mostraron errores de medición generalmente inferiores o comparables a los obtenidos mediante otros métodos de visión estereoscópica, con menos valores atípicos en numerosas comparaciones.
El prototipo alcanzó una velocidad de 25,40 imágenes por segundo en una plataforma NVIDIA Jetson Thor, con una latencia de 28,2 milisegundos y un consumo de memoria gráfica de apenas 17,7 megabytes para la configuración evaluada.
La tecnología todavía requiere pruebas adicionales antes de considerarse una solución comercial generalizada, pero aporta un método concreto para automatizar una de las mediciones más importantes en la producción acuícola: el crecimiento de los peces.
Medir el peso sin sacar los peces del agua
Conocer el tamaño y el peso de los animales es fundamental para gestionar una explotación acuícola. Estas variables permiten evaluar el crecimiento, organizar los programas de alimentación y planificar las operaciones de cosecha.
Los procedimientos convencionales pueden requerir capturar una muestra de peces, medirlos y pesarlos manualmente. Aunque estas operaciones proporcionan información directa, también exigen tiempo y manipulación de los animales.
Los sistemas de visión artificial buscan complementar esas mediciones mediante cámaras que observan a los peces mientras permanecen en sus instalaciones.
Sin embargo, determinar el peso de un animal a partir de una imagen presenta dificultades. Una fotografía convencional muestra dimensiones en píxeles, pero no permite conocer directamente el tamaño físico del pez sin información adicional sobre su distancia a la cámara.
Un mismo animal puede parecer más grande cuando se aproxima al objetivo y más pequeño cuando se aleja.
La visión estereoscópica permite abordar este problema utilizando dos cámaras que observan simultáneamente la escena desde posiciones ligeramente diferentes.
Al comparar ambas imágenes, un sistema informático puede estimar la distancia de determinados objetos y convertir sus dimensiones visuales en medidas físicas.
StereoGeoBox aprovecha este principio, pero introduce una modificación importante para reducir la cantidad de cálculos necesarios.
La innovación evita reconstruir toda la escena submarina
Los sistemas convencionales de visión estereoscópica suelen calcular mapas de disparidad que describen las diferencias entre las imágenes obtenidas por ambas cámaras.
Estos mapas permiten reconstruir información de profundidad, pero su elaboración puede resultar costosa desde el punto de vista computacional.
En ambientes acuáticos, además, la presencia de reflejos, burbujas, partículas suspendidas y superficies con escaso contraste dificulta la correspondencia entre los píxeles de las dos imágenes.
Los investigadores desarrollaron una alternativa basada en la geometría de los recuadros que delimitan los peces detectados.
En lugar de calcular la profundidad de todos los elementos de la escena, StereoGeoBox identifica los peces y utiliza la posición de sus recuadros en ambas imágenes para estimar la distancia correspondiente.
El procedimiento concentra el procesamiento en los objetos de interés y evita operaciones que no resultan indispensables para calcular sus dimensiones.
La reducción de la carga informática representa una diferencia relevante frente a los métodos que reconstruyen mapas densos de profundidad.
Esta estrategia también puede facilitar el empleo de equipos de procesamiento local, una característica importante para instalaciones acuícolas donde transmitir continuamente grandes volúmenes de vídeo hacia servidores remotos podría resultar poco práctico.
YOLO11 identifica los peces en las imágenes
El sistema utiliza YOLO11, una arquitectura de inteligencia artificial especializada en la detección de objetos dentro de imágenes.
El algoritmo reconoce los peces presentes en los registros de las cámaras y genera recuadros que delimitan sus posiciones.
Posteriormente, StereoGeoBox establece correspondencias geométricas entre los recuadros identificados en las imágenes sincronizadas.
Esta información permite calcular la profundidad aproximada de los peces y obtener estimaciones de su longitud y anchura.
El método evita depender de una reconstrucción tridimensional detallada de cada animal.
Sin embargo, la calidad de las mediciones continúa relacionada con la capacidad del algoritmo para localizar correctamente los peces y asociar las observaciones de ambas cámaras.
Cuando los animales se superponen, aparecen parcialmente ocultos o se encuentran en condiciones de visibilidad muy reducida, el procedimiento puede perder información útil.
La investigación forma parte de una línea más amplia de aplicación de cámaras submarinas e inteligencia artificial para la vigilancia de peces de cultivo. A diferencia de los sistemas orientados a reconocer alteraciones sanitarias o de comportamiento, StereoGeoBox se concentra en estimar dimensiones corporales y peso.
Un segundo algoritmo transforma las dimensiones en peso
La longitud y la anchura estimadas por el sistema se utilizan como datos de entrada para un modelo de aprendizaje automático denominado XGBoost.
Este algoritmo analiza las relaciones aprendidas entre las dimensiones corporales y el peso de los peces.
Durante el desarrollo experimental, los investigadores utilizaron mediciones manuales de longitud, anchura y peso para disponer de valores de referencia.
Los datos permitieron evaluar las predicciones del modelo y compararlas con las características físicas observadas.
El procedimiento combina, por tanto, dos tareas distintas: primero calcula dimensiones mediante visión estereoscópica y después estima el peso mediante aprendizaje automático.
La precisión del resultado final depende de ambas etapas.
Un error en la distancia estimada por las cámaras puede modificar las dimensiones calculadas y afectar posteriormente la predicción del peso.
Asimismo, el modelo debe aprender relaciones representativas de los peces que se pretende evaluar.
Por esta razón, los resultados obtenidos con tilapias no pueden extrapolarse automáticamente a especies con formas corporales y patrones de crecimiento diferentes.
Las pruebas incluyeron tilapias de cuatro edades
Los investigadores construyeron un conjunto de datos longitudinal con tilapias observadas durante un período de 15 meses.
Las evaluaciones comprendieron cuatro etapas de crecimiento correspondientes a peces de 2, 3, 6 y 15 meses de edad.
Esta diversidad permitió examinar el funcionamiento del sistema con animales de diferentes dimensiones.
Para registrar las imágenes se utilizaron dos configuraciones de cámaras estereoscópicas: ZED X y FD.
Las dimensiones y el peso reales de los peces se determinaron mediante procedimientos de medición manual, que sirvieron como referencia para comprobar los resultados obtenidos automáticamente.
Los investigadores compararon StereoGeoBox con métodos convencionales de visión estereoscópica y alternativas basadas en aprendizaje automático para estimar profundidad.
En la mayoría de los conjuntos de datos analizados, el sistema obtuvo los errores más bajos o próximos a los más bajos para las variables de longitud, anchura y peso.
También presentó menos estimaciones extremadamente alejadas de los valores reales que varios de los procedimientos comparados.
Estas observaciones indican que la simplificación del cálculo de profundidad no necesariamente implica una pérdida importante de precisión en las condiciones evaluadas.
La comparación mostró diferencias pequeñas en determinadas medidas
Entre los resultados experimentales divulgados figura una prueba con peces cuya longitud de referencia era de 15,30 centímetros.
En ese escenario, StereoGeoBox produjo una estimación media de 15,25 centímetros.
La diferencia entre ambos valores fue de 0,05 centímetros.
Este resultado ilustra la capacidad del método para aproximarse a las dimensiones reales bajo determinadas condiciones experimentales.
No obstante, no debe interpretarse como un margen de error universal para todas las mediciones realizadas por el sistema.
La precisión varió según los conjuntos de datos, las características de las imágenes y las condiciones de observación.
Los investigadores utilizaron indicadores de error absoluto y error porcentual para evaluar el desempeño general.
La conclusión principal fue que StereoGeoBox consiguió resultados competitivos frente a métodos más exigentes desde el punto de vista informático.
El procesamiento alcanzó 25,40 imágenes por segundo
Uno de los aspectos más destacados del estudio corresponde a la velocidad de funcionamiento.
Los investigadores ejecutaron el sistema utilizando una plataforma de procesamiento NVIDIA Jetson Thor y una cámara estereoscópica FD.
En esa configuración, StereoGeoBox alcanzó una velocidad de 25,40 imágenes por segundo.
La latencia registrada fue de 28,2 milisegundos y el uso de memoria gráfica asociado al procesamiento evaluado se situó en 17,7 megabytes.
Estos resultados demuestran que el procedimiento puede realizar estimaciones con una frecuencia adecuada para analizar secuencias de vídeo.
La eficiencia se explica principalmente por la eliminación de los cálculos necesarios para construir mapas completos de profundidad.
Sin embargo, la velocidad observada depende de la combinación de cámara, procesador, modelos informáticos y configuración experimental.
No significa que cualquier dispositivo económico pueda ejecutar StereoGeoBox con el mismo rendimiento.
La investigación tampoco establece un costo comercial definitivo para una instalación acuícola completa.
El sistema resistió variaciones de iluminación, burbujas y turbidez
Las imágenes submarinas presentan dificultades que no suelen aparecer con la misma intensidad en ambientes terrestres.
La luz puede reflejarse sobre partículas suspendidas, las burbujas pueden ocultar temporalmente a los animales y la turbidez reduce la visibilidad.
Los investigadores evaluaron el comportamiento de StereoGeoBox bajo diferentes condiciones de iluminación y con interferencias relacionadas con burbujas de oxígeno y partículas presentes en el agua.
Los resultados mostraron que el sistema mantenía una precisión razonable en diversas condiciones difíciles.
Sin embargo, cuando la calidad visual se deterioraba considerablemente, disminuía la cantidad de mediciones que podían utilizarse de manera confiable.
Este resultado es importante porque demuestra tanto la resistencia relativa del método como sus limitaciones.
La tecnología no elimina los problemas físicos de la observación submarina.
Para funcionar correctamente necesita imágenes en las que los peces puedan identificarse y relacionarse entre las dos cámaras.
Por tanto, la instalación, el mantenimiento y la limpieza de los dispositivos ópticos seguirán siendo factores relevantes para cualquier aplicación comercial.
Las mediciones pueden consultarse mediante una plataforma remota
El prototipo integra tres componentes principales: cámaras submarinas, procesamiento informático local y una plataforma de seguimiento basada en la nube.
Las cámaras recopilan imágenes de los peces, mientras que el dispositivo de procesamiento ejecuta los algoritmos necesarios para obtener estimaciones de tamaño y peso.
Los resultados pueden enviarse posteriormente a una plataforma remota para facilitar su consulta.
Esta arquitectura permite separar el procesamiento intensivo de las imágenes del almacenamiento y la visualización de la información.
El uso de computación en el borde puede disminuir la necesidad de transmitir permanentemente todos los vídeos originales hacia servidores externos.
El planteamiento guarda relación con otras iniciativas de gestión digital de datos procedentes de explotaciones ganaderas, donde uno de los desafíos consiste en transformar registros obtenidos mediante diferentes dispositivos en información útil para las decisiones productivas.
En acuicultura, disponer de mediciones sucesivas de crecimiento podría facilitar el análisis de tendencias y la comparación entre grupos de animales.
Sin embargo, el estudio no demuestra todavía que la plataforma permita calcular automáticamente la biomasa total de una explotación completa.
Estimar el peso individual no equivale a medir toda la biomasa
Una distinción importante del desarrollo es la diferencia entre estimar el peso de peces visibles y calcular la biomasa total de una población.
StereoGeoBox produce estimaciones a partir de los animales identificados en las imágenes.
Pero un mismo pez puede aparecer en numerosos fotogramas y ser medido repetidamente.
Por tanto, sumar todas las predicciones generadas durante una secuencia no proporciona necesariamente el peso total de los animales presentes en el estanque.
Para calcular la biomasa completa sería necesario conocer el número de peces y disponer de procedimientos adecuados para evitar recuentos duplicados.
También deberían considerarse los individuos que permanecen fuera del campo visual de las cámaras.
Los investigadores no presentaron StereoGeoBox como un sistema que haya resuelto definitivamente esos problemas.
Su aportación consiste en estimar dimensiones y peso a partir de observaciones submarinas, con una carga informática menor que la de determinados métodos convencionales.
La tecnología podría ayudar a planificar alimentación y cosecha
El crecimiento de los peces constituye una variable fundamental para establecer programas de alimentación y determinar el momento apropiado de cosecha.
Cuando las explotaciones disponen de información periódica sobre el tamaño de los animales, pueden analizar la evolución de sus lotes y comparar los resultados con los objetivos productivos.
Una tecnología que reduzca la necesidad de manipulación física podría facilitar observaciones más frecuentes.
Sin embargo, la investigación no demuestra todavía una reducción cuantificada del consumo de alimento, una mejora de la conversión alimenticia ni un aumento de la rentabilidad de las granjas.
Estas posibles ventajas deberán evaluarse mediante ensayos productivos específicos.
También será necesario estudiar el costo de los equipos, las necesidades de calibración, la frecuencia de mantenimiento y la integración con los sistemas existentes de gestión acuícola.
El suministro eléctrico constituye otro aspecto práctico. Las cámaras, los procesadores y las comunicaciones necesitan energía para funcionar durante períodos prolongados.
En este contexto, otras investigaciones han explorado células solares de perovskita capaces de alimentar dispositivos submarinos. Se trata de una tecnología independiente que no forma parte del prototipo StereoGeoBox, pero que aborda un desafío relacionado con la autonomía de los equipos sumergidos.
La validación deberá ampliarse a otras especies y explotaciones
Los resultados disponibles corresponden a tilapias observadas durante cuatro etapas de crecimiento.
Para extender el sistema hacia otras especies será necesario comprobar si las relaciones utilizadas para estimar el peso continúan siendo adecuadas.
Los peces pueden presentar diferencias importantes de forma corporal, proporciones y comportamiento.
Una especie de cuerpo alargado puede requerir modelos diferentes de los utilizados para una tilapia.
También será necesario evaluar el desempeño de StereoGeoBox en instalaciones comerciales con distintas densidades de animales, configuraciones de cámaras y condiciones ambientales.
Los movimientos rápidos, las superposiciones entre individuos y las limitaciones de visibilidad podrían afectar la cantidad y calidad de las mediciones disponibles.
La investigación proporciona una base experimental para continuar estas pruebas, pero no sustituye la validación bajo condiciones reales de producción.
Una alternativa computacional para la acuicultura de precisión
La investigación encabezada por Said Al-Abri demuestra que es posible estimar el tamaño y el peso de peces mediante visión estereoscópica sin reconstruir un mapa completo de profundidad de la escena submarina.
La combinación de detección de objetos con YOLO11, cálculos geométricos y predicción de peso mediante XGBoost permitió obtener resultados competitivos con una demanda reducida de memoria y procesamiento.
El estudio, publicado en Computers and Electronics in Agriculture, aporta evidencia experimental obtenida durante 15 meses de observación de tilapias.
Su principal novedad consiste en trasladar el cálculo de profundidad desde toda la imagen hacia las regiones donde se encuentran los peces, una simplificación que permite acelerar las estimaciones.
Para los productores acuícolas, la aplicación potencial es disponer de mediciones de crecimiento más frecuentes y menos dependientes de la captura manual de animales.
La siguiente etapa deberá determinar si esta ventaja informática puede mantenerse en instalaciones comerciales, con otras especies y durante operaciones prolongadas.
La tecnología todavía no permite afirmar que una granja pueda conocer automáticamente toda su biomasa, pero ofrece una herramienta experimental concreta para avanzar hacia sistemas de monitoreo acuícola más eficientes.
Fuentes referenciales:
Computers and Electronics in Agriculture — Real-time in-water fish biomass estimation from stereo bounding-box geometry without dense depth maps. Publicado en línea el 23 de octubre de 2026
Universidad Sultán Qaboos — Registro institucional de la investigación StereoGeoBox, 2026