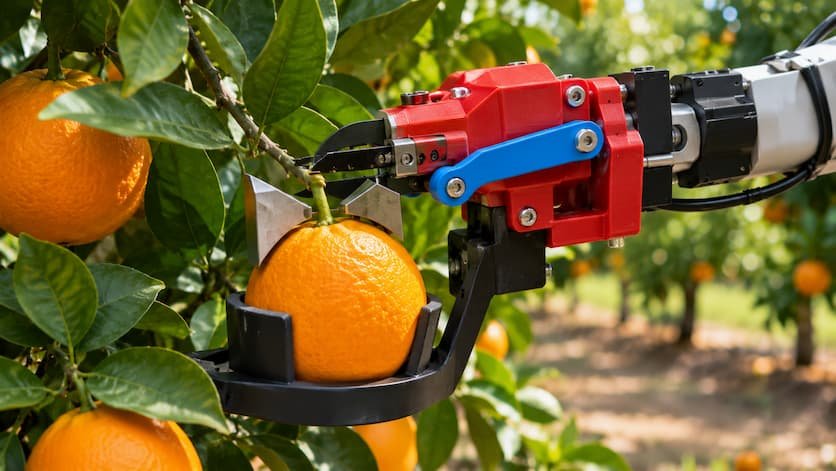
Investigadores de la Universidad Estatal de California en Fresno desarrollaron un mecanismo de corte más ligero y sencillo que consiguió desprender las 100 naranjas seleccionadas durante una prueba realizada en un huerto.
Redacción: Redacción Mundo Agropecuario BET
Editor: Karem Díaz S.
Un equipo de investigadores de la Universidad Estatal de California en Fresno, Estados Unidos, ha desarrollado un nuevo mecanismo de corte para robots recolectores de cítricos que busca preservar la calidad comercial de las naranjas destinadas al consumo en fresco.
Los resultados, publicados en la revista científica Smart Agricultural Technology y difundidos el 6 de noviembre de 2026, muestran que es posible simplificar considerablemente el dispositivo encargado de separar los frutos del árbol sin renunciar a la precisión necesaria para limitar la longitud del pedúnculo residual.
La investigación fue realizada por Brendan Chinnock, Andrei Catalan, Daniel Yang, Nicole Oliva, Alexander Ellis, The Nguyen y Alaeddin Bani Milhim.
Un problema de calidad que condiciona la automatización de la cosecha
La recolección robotizada de cítricos destinados al mercado de fruta fresca presenta exigencias diferentes a las de otros sistemas de cosecha mecanizada.
No basta con desprender una naranja del árbol. La operación debe preservar las características externas del fruto y evitar que queden fragmentos largos del pedúnculo capaces de perforar la piel de otras naranjas durante el almacenamiento, transporte y acondicionamiento comercial.
El desarrollo tecnológico de California aborda precisamente esta etapa de la cosecha, concentrándose en el componente mecánico que ejecuta el corte.
Una guía en forma de V facilita el corte del pedúnculo
El dispositivo incorpora una guía mecánica en forma de V que permite conducir el pedúnculo de la naranja hacia las cuchillas. Para conseguirlo, aprovecha los movimientos del brazo robótico, evitando recurrir a mecanismos motorizados adicionales para centrar el elemento de corte.
Esta solución permite reducir la complejidad del cabezal instalado en el extremo del brazo, un componente conocido en ingeniería robótica como efector final.
La innovación complementa otros avances en la automatización de operaciones frutícolas, como los sistemas de visión artificial desarrollados para reconocer malezas en huertos de manzanos, donde la identificación precisa de los elementos del entorno también resulta fundamental para ejecutar intervenciones localizadas.
El mecanismo reduce su peso de 1,5 a 0,5 kilogramos
Una de las mejoras más importantes del nuevo diseño corresponde a la reducción de masa del dispositivo encargado de recolectar los frutos.
El cabezal experimental pesa aproximadamente 500 gramos, frente a los 1.500 gramos de la versión anterior. Esto representa una reducción cercana al 67 %.
Paralelamente, el número de actuadores necesarios para ejecutar sus funciones pasó de cuatro a dos.
Estas modificaciones pueden facilitar la integración del mecanismo en diferentes plataformas robóticas, reduciendo la carga que debe soportar el brazo articulado y simplificando el conjunto de componentes que requieren mantenimiento.
La disminución de peso no implica automáticamente un ahorro energético equivalente, puesto que el consumo final depende también de los desplazamientos, la electrónica y las características de la plataforma utilizada.
Las pruebas permitieron desprender 100 naranjas
Los investigadores evaluaron el dispositivo mediante ensayos que incluyeron 100 naranjas del grupo Navel, una variedad comercial ampliamente utilizada para consumo directo.
El sistema consiguió separar todos los frutos seleccionados. Sin embargo, la precisión del corte presentó diferencias dependiendo de las características y posición de cada pedúnculo.
El 92 % de las naranjas recolectadas conservó un segmento de pedúnculo inferior a 10 milímetros, mientras que el 52 % presentó una longitud residual igual o inferior a dos milímetros.
La longitud media registrada fue de 3,1 milímetros.
Los resultados demuestran la viabilidad experimental del mecanismo, aunque el desprendimiento exitoso de todos los frutos seleccionados no significa que la máquina pueda recolectar automáticamente todas las naranjas presentes en cualquier árbol o explotación comercial.
Las ramas y la orientación del fruto condicionan la precisión
El rendimiento del sistema fue especialmente favorable cuando los pedúnculos presentaban una trayectoria relativamente recta y podían alcanzarse sin interferencias.
En esas condiciones, la longitud media del segmento residual se situó alrededor de un milímetro.
Los pedúnculos curvados o inclinados y la proximidad de ramas u otros frutos dificultaron el posicionamiento del mecanismo y redujeron la precisión de determinadas operaciones.
Estas dificultades reflejan la necesidad de integrar sistemas de percepción capaces de reconocer la geometría tridimensional de los cultivos. Tecnologías como la reconstrucción de plantas en tres dimensiones mediante plataformas robóticas móviles representan avances complementarios en la identificación de estructuras vegetales dentro de ambientes agrícolas complejos.
La velocidad continúa siendo una limitación comercial
Durante las evaluaciones, el robot necesitó aproximadamente entre 38,6 y 55,1 segundos para completar cada ciclo de recolección, dependiendo de la velocidad de operación seleccionada.
Este rendimiento permite estudiar experimentalmente la precisión del dispositivo, pero todavía resulta insuficiente para considerar el sistema una alternativa comercial consolidada frente a la cosecha manual.
Los investigadores identificaron la planificación de movimientos y la capacidad para evitar obstáculos entre las principales áreas que requieren mejoras.
La productividad de los futuros equipos dependerá tanto de la rapidez del cabezal como de la capacidad del robot para localizar los frutos, calcular trayectorias eficientes y desplazarse entre diferentes zonas del árbol.
La coordinación de operaciones constituye otro campo relevante para la automatización agrícola. Investigaciones sobre flotas de robots capaces de distribuir simultáneamente tareas dentro de una parcela muestran cómo la organización del trabajo puede influir en el rendimiento global de los sistemas autónomos.
La calidad del fruto será determinante para la rentabilidad
La investigación estadounidense introduce un criterio importante para evaluar los robots recolectores: además de contabilizar los frutos desprendidos por unidad de tiempo, es necesario examinar las condiciones en las que estos llegan a las siguientes etapas de la cadena comercial.
Un equipo capaz de cosechar rápidamente puede perder parte de sus ventajas económicas si provoca daños que posteriormente reducen la proporción de fruta comercializable.
El nuevo mecanismo busca disminuir uno de esos riesgos mediante un corte controlado del pedúnculo, pero todavía será necesario evaluar su funcionamiento en diferentes configuraciones de huertos, condiciones de crecimiento y características varietales.
La viabilidad económica también dependerá de los costes de adquisición, operación y mantenimiento, factores cuya importancia ha sido examinada en investigaciones sobre la rentabilidad potencial de las tecnologías de agricultura inteligente.
El desarrollo de Fresno aporta una solución mecánica más sencilla para una operación especialmente delicada de la cosecha citrícola. Su incorporación a sistemas comerciales requerirá mejorar la velocidad de recolección y mantener la precisión del corte cuando el robot se enfrente a árboles con arquitecturas y distribuciones de frutos más complejas.
Fuentes referenciales:
Citrus Industry — Robotic Citrus Harvesting System Improved, 6 de noviembre de 2026
Smart Agricultural Technology — Passive stem-centering end-effector for controlled residual stem length: Integration and orchard evaluation on a robotic citrus harvesting platform