Investigadores de Estados Unidos construyeron una plataforma autónoma con GPS y múltiples cámaras para recorrer los cultivos, observar zonas que los drones no alcanzan y desarrollar mapas de focos de enfermedad
Redactor: Luis Ortega
Editor: Karem Díaz S.
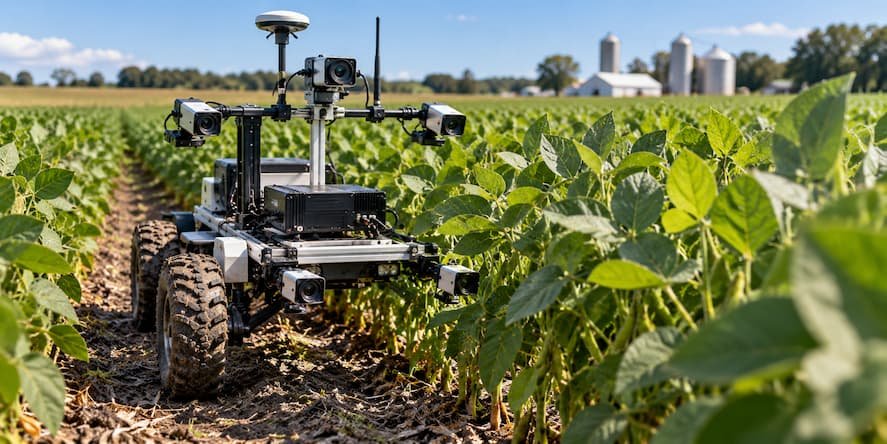
Investigadores de Southern Illinois University Carbondale, en Estados Unidos, construyeron un robot agrícola autónomo diseñado para recopilar imágenes detalladas de plantas de soja y alimentar futuros modelos de inteligencia artificial capaces de detectar enfermedades antes de que sus síntomas sean visibles. El sistema, desarrollado por el profesor de agricultura de precisión Billy Ram y el estudiante doctoral Samuel Singh, combina cuatro ruedas, alimentación mediante batería, GPS y varias cámaras orientadas hacia diferentes partes de las plantas.
El proyecto se concentra inicialmente en la mancha foliar conocida como frogeye leaf spot, una enfermedad de la soja que puede producir lesiones en las hojas y extenderse a tallos y vainas. El objetivo es que el robot pueda recorrer las hileras, registrar cada planta y proporcionar los datos necesarios para identificar tempranamente las áreas afectadas. La tecnología de diagnóstico mediante IA todavía está en desarrollo: el equipo ya construyó la plataforma robótica y su siguiente etapa consiste en entrenar los modelos que deberán reconocer la enfermedad.
La investigación se suma a una expansión de la automatización agrícola en la que los sistemas terrestres comienzan a complementar la observación aérea. Otros desarrollos ya combinan robots terrestres, LiDAR e imágenes de drones para construir mapas agrícolas de alta precisión, una integración que permite observar los cultivos desde perspectivas que una única plataforma difícilmente puede cubrir.
Los drones no podían observar las lesiones ocultas bajo las hojas
Ram y Singh comenzaron trabajando desde el aire. Sobre un campo de soja de University Farms afectado por frogeye leaf spot, utilizaron un dron para generar mapas hiperespectrales y multiespectrales mediante longitudes de onda que permiten obtener información vegetal más allá de lo que percibe directamente el ojo humano.
Sin embargo, apareció una limitación física. Incluso haciendo volar el dron cerca del cultivo, las cámaras no obtenían suficiente información para detectar adecuadamente la enfermedad. Las lesiones podían encontrarse en el envés de las hojas y en partes inferiores próximas al tallo, zonas difíciles de observar desde una perspectiva cenital.
La dificultad resulta relevante porque la agricultura de precisión utiliza cada vez más sensores aéreos para reconocer cambios en el cultivo. En Estados Unidos ya se han realizado ensayos con drones equipados con sensores térmicos y ópticos para anticipar el estrés de las plantas, capaces de registrar variables como temperatura, contenido de agua y respuesta vegetal. El proyecto de Illinois muestra que la observación aérea puede necesitar complementarse con mediciones tomadas dentro del propio dosel vegetal.
La solución del equipo fue trasladar las cámaras al nivel de las plantas. El robot circula entre las hileras y lleva dispositivos colocados en diferentes posiciones para obtener imágenes tanto de las partes superiores como inferiores de la soja.
El robot puede seguir autónomamente las hileras de soja
La plataforma funciona con batería, dispone de cuatro ruedas y utiliza GPS para conocer su posición en el campo. Los investigadores pueden cargar un mapa de la parcela y activar un modo autónomo para que el vehículo siga las hileras sin necesidad de conducción permanente por parte de un operador.
La finalidad es recopilar un gran volumen de información mientras la máquina se desplaza. Ram plantea que el sistema debería llegar a mantener el seguimiento de plantas individuales, determinar si existe una enfermedad, identificar de qué tipo se trata y calcular qué proporción del cultivo presenta afectación.
Esta combinación entre navegación autónoma y percepción visual conecta con una tendencia más amplia de la robótica agrícola. En otros sistemas productivos, robots con inteligencia artificial ya integran detección y tratamiento de problemas fitosanitarios, con la intención de actuar únicamente sobre los árboles o sectores donde se identifica una amenaza.
El proyecto estadounidense todavía no ha llegado a esa etapa operativa. La plataforma recoge las imágenes necesarias, pero los modelos de IA que deberán convertir esos datos en diagnósticos tempranos continúan en desarrollo. Por ello, no puede afirmarse todavía que el robot detecte de manera autónoma la enfermedad antes de los síntomas; esa es precisamente la capacidad que los investigadores pretenden construir y validar.
La inteligencia artificial deberá aprender a reconocer la enfermedad
Con la estructura robótica ya diseñada, la siguiente fase consiste en desarrollar y entrenar los modelos de inteligencia artificial para identificar frogeye leaf spot. Esto requiere disponer de suficientes imágenes representativas y relacionarlas correctamente con el estado sanitario de las plantas.
La detección temprana mediante visión artificial es una línea de investigación activa porque los modelos dependen fuertemente de la calidad y diversidad de las imágenes utilizadas durante su entrenamiento. Un sistema desarrollado anteriormente para tomates consiguió clasificar enfermedades vegetales mediante monitoreo asistido por inteligencia artificial, mostrando el potencial de analizar automáticamente imágenes de las plantas para reconocer alteraciones sanitarias.
En el caso de la soja de Illinois, el desafío adicional es anticiparse a la manifestación visible de la enfermedad. Los investigadores necesitan encontrar señales suficientemente consistentes para que el modelo pueda diferenciar plantas afectadas de plantas sanas antes de que un agricultor pueda reconocer fácilmente las lesiones durante una inspección convencional.
La investigación no ha presentado todavía métricas de precisión, sensibilidad o especificidad para ese diagnóstico anticipado. Esos resultados dependerán del desarrollo y validación de los modelos posteriores, por lo que la capacidad predictiva debe considerarse un objetivo del proyecto y no una prestación ya demostrada.
Los mapas permitirían localizar focos dentro de cada parcela
Singh pretende utilizar los resultados del análisis para elaborar mapas que indiquen dónde se concentran los focos de enfermedad. En lugar de considerar todo el campo como una superficie homogénea, el sistema podría dividir espacialmente el problema y mostrar qué sectores requieren atención.
Este planteamiento abre la posibilidad de aplicar fungicidas únicamente en las zonas identificadas, en vez de pulverizar de forma uniforme toda la parcela. La lógica es semejante a otras tecnologías de agricultura de precisión que utilizan cámaras y algoritmos para diferenciar objetivos antes de realizar una aplicación.
La visión artificial aplicada a pulverizaciones dirigidas en soja ya ha demostrado que las cámaras pueden utilizarse para distinguir zonas que requieren tratamiento y modificar la forma en que se distribuyen agroquímicos sobre el terreno.
Para trasladar esa estrategia al manejo de enfermedades se necesita, sin embargo, que la detección sea suficientemente fiable y oportuna. Un falso negativo podría dejar sin tratamiento un foco de infección, mientras un número elevado de falsos positivos reduciría las ventajas de la aplicación localizada.
Las enfermedades pueden provocar fuertes pérdidas de rendimiento
La motivación económica del proyecto está relacionada con el momento en que se detectan las infecciones. Ram explicó que numerosas enfermedades de la soja están asociadas con hongos que pueden permanecer en el suelo y propagarse bajo determinadas condiciones, incluidas las lluvias.
Cuando la enfermedad ya domina una parcela, una aplicación tardía de fungicidas puede tener una eficacia limitada. El investigador señaló que un campo fuertemente afectado puede terminar produciendo entre 60% y 70% del rendimiento que habría alcanzado sin esa presión sanitaria.
Illinois proporciona un escenario especialmente relevante para probar la tecnología. Southern Illinois University señala que el estado ocupa el primer lugar estadounidense en producción de soja y cuenta con aproximadamente 43.000 productores vinculados al cultivo.
La combinación entre márgenes productivos, costos de insumos y riesgo fitosanitario explica el interés por sistemas capaces de actuar de manera más localizada. La IA ya se está empleando en otras áreas para adaptar decisiones agrícolas a la variabilidad existente dentro de cada parcela, sustituyendo progresivamente las recomendaciones uniformes por actuaciones basadas en datos espaciales.
El objetivo final es llevar la tecnología a tractores y pulverizadores
Los investigadores no plantean necesariamente que el robot experimental sea la forma definitiva en que la tecnología llegue a los agricultores. Una de las metas es generar conocimiento y sistemas predictivos que fabricantes de maquinaria puedan adaptar posteriormente a tractores o equipos de pulverización.
Una configuración comercial podría integrar cámaras y modelos de IA en máquinas que ya realizan labores en la parcela, evitando la necesidad de incorporar un vehículo independiente exclusivamente para la inspección. Para ello será necesario resolver cuestiones relacionadas con velocidad de procesamiento, iluminación cambiante, movimiento de las plantas, diversidad varietal y condiciones reales de campo.
El trabajo cuenta con financiación del Illinois Soybean Center. Además de desarrollar el modelo para frogeye leaf spot, el equipo busca que la información recogida permita construir herramientas prácticas que respondan a problemas planteados por productores locales.
La investigación refleja también un cambio en el papel de los robots agrícolas. Ya no se busca únicamente automatizar una labor mecánica, sino convertir la máquina en una plataforma móvil de percepción capaz de observar el cultivo, interpretar datos y orientar decisiones posteriores. Instalaciones agrícolas completamente automatizadas ya muestran hasta dónde puede llegar la integración entre robótica, sensores y control digital, aunque trasladar ese grado de autonomía a campos abiertos presenta dificultades mucho mayores.
La prueba decisiva será demostrar la detección temprana en campo
El robot de Southern Illinois University resuelve por ahora una parte específica del problema: acercar cámaras a lugares de la planta que resultaban difíciles de observar mediante drones y automatizar la recopilación de imágenes mientras el vehículo recorre las hileras.
El siguiente paso es el más exigente desde el punto de vista de la inteligencia artificial. Los investigadores deberán demostrar que las imágenes contienen señales capaces de anticipar la enfermedad y que el modelo puede reconocerlas con precisión suficiente bajo condiciones variables de campo.
Si esa validación resulta satisfactoria, los mapas de focos podrían conectar diagnóstico y aplicación localizada, proporcionando al productor información sobre qué zonas necesitan intervención. Hasta que existan esos resultados, la investigación debe entenderse como una plataforma robótica en desarrollo con una capacidad de detección predictiva todavía por demostrar.
Fuente referencial:
Southern Illinois University Carbondale